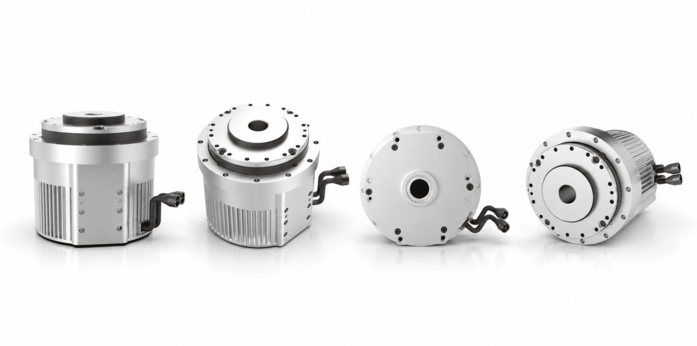
How to Select Harmonic Joint Modules for Humanoid Robot Hip and Ankle Joints?
Hip and ankle joints of humanoid robots have distinct functional requirements: hip joints focus on load‑bearing and high torque while ankle joints emphasize precise positioning, dynamic response and compact size. Select modules according to torque‑speed parameters, reduction ratio, encoder accuracy, mechanical dimension, electrical‑communication compatibility and optional functions. Provide joint‑separated technical parameters for proper module evaluation.
 CN
 sales@hisciences.com
 News Center
 Video Center
 Technical Documentation
 FAQ